
智能探测
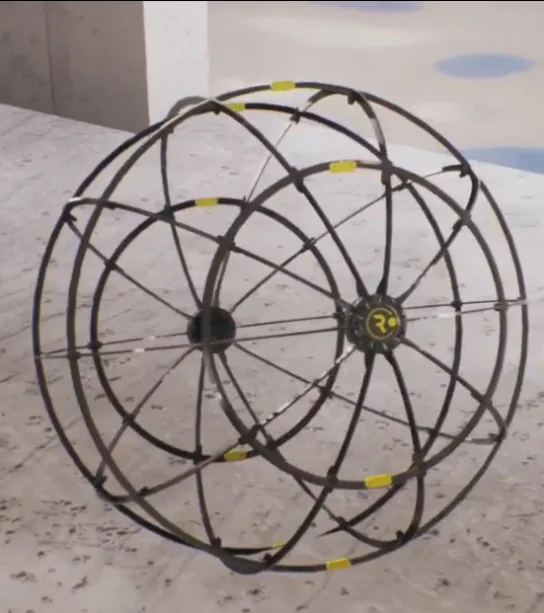
STM32H7 双模态球形智能探测系统
面向管道、矿井和狭窄空间等环境,探索具备空地双模态能力的球形探测平台。项目覆盖机械结构、嵌入式控制、通信与环境信息采集。
- 球形防护结构与移动机构
- STM32H7 控制与传感器接入
- 复杂空间下的远程探测设想
Projects
从单个模块到完整系统,用真实项目连接硬件、软件、控制与协作。
代表项目
面向管道、矿井和狭窄空间等环境,探索具备空地双模态能力的球形探测平台。项目覆盖机械结构、嵌入式控制、通信与环境信息采集。
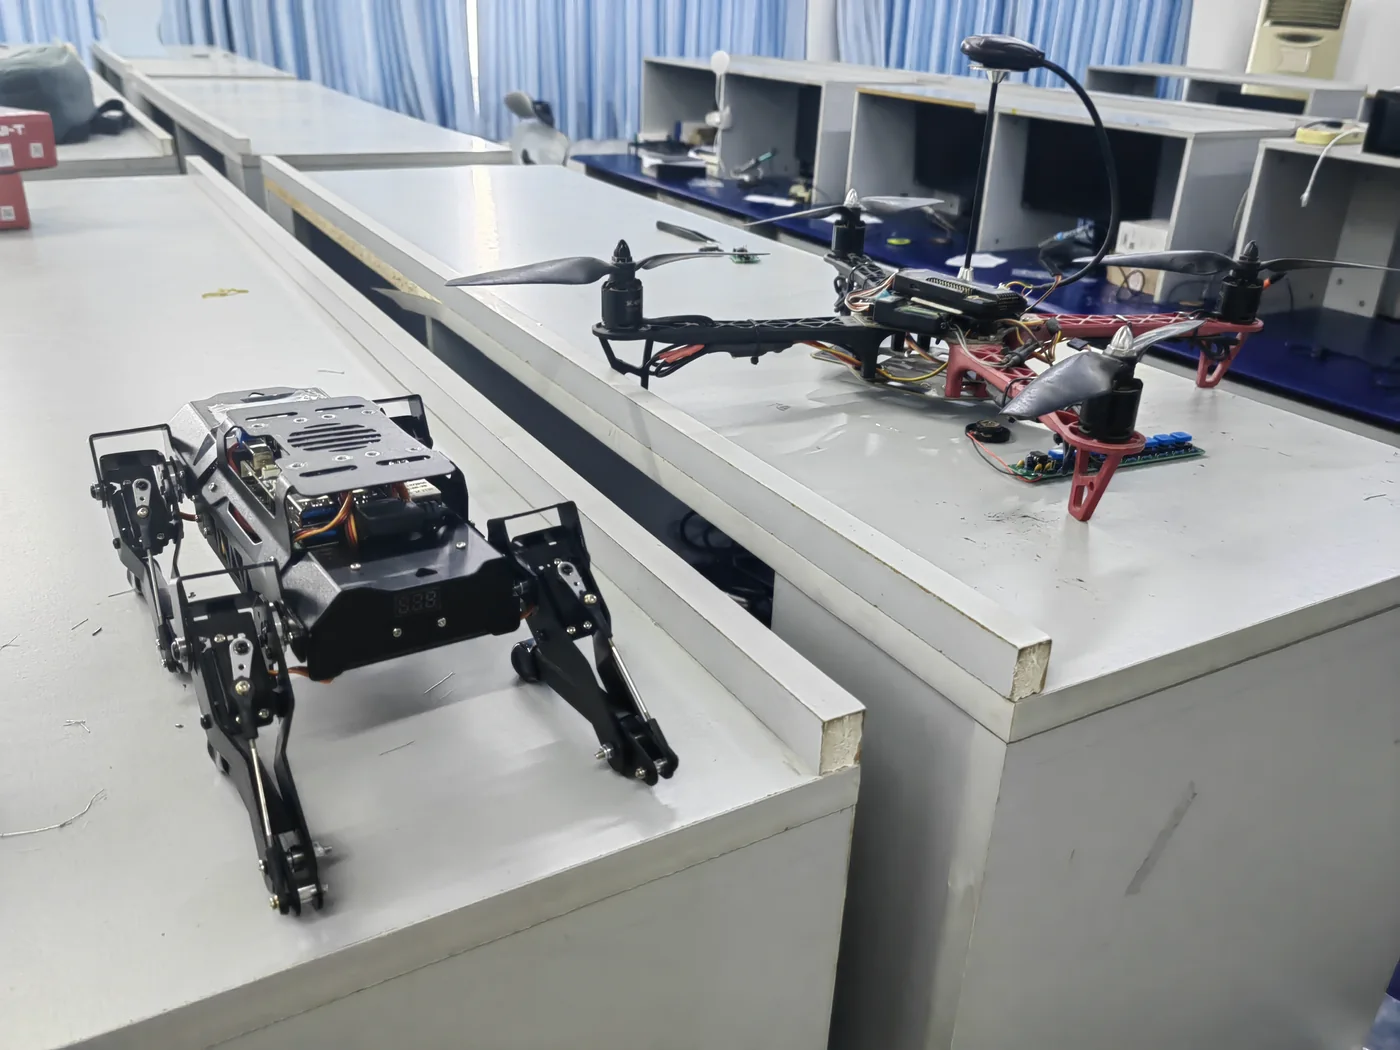
围绕机器人感知、状态控制与 ROS 系统集成开展实践,在实体平台上验证从指令到动作执行的完整链路。
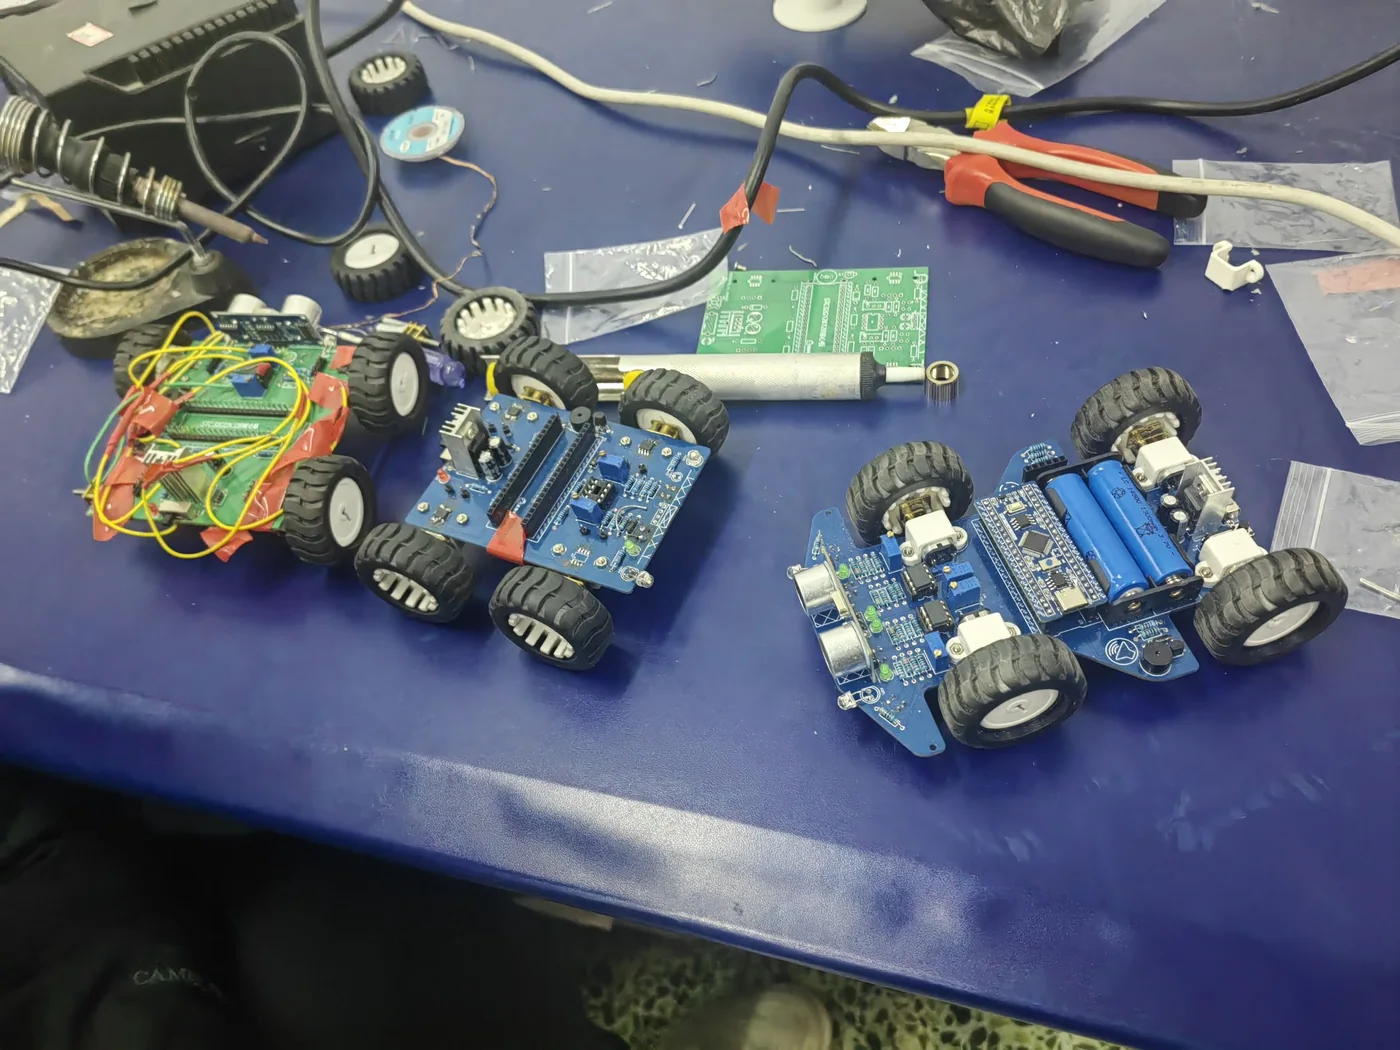
以小车平台完成传感器采样、电机驱动和控制算法联调,是成员从 MCU 基础走向完整嵌入式系统的重要实践载体。
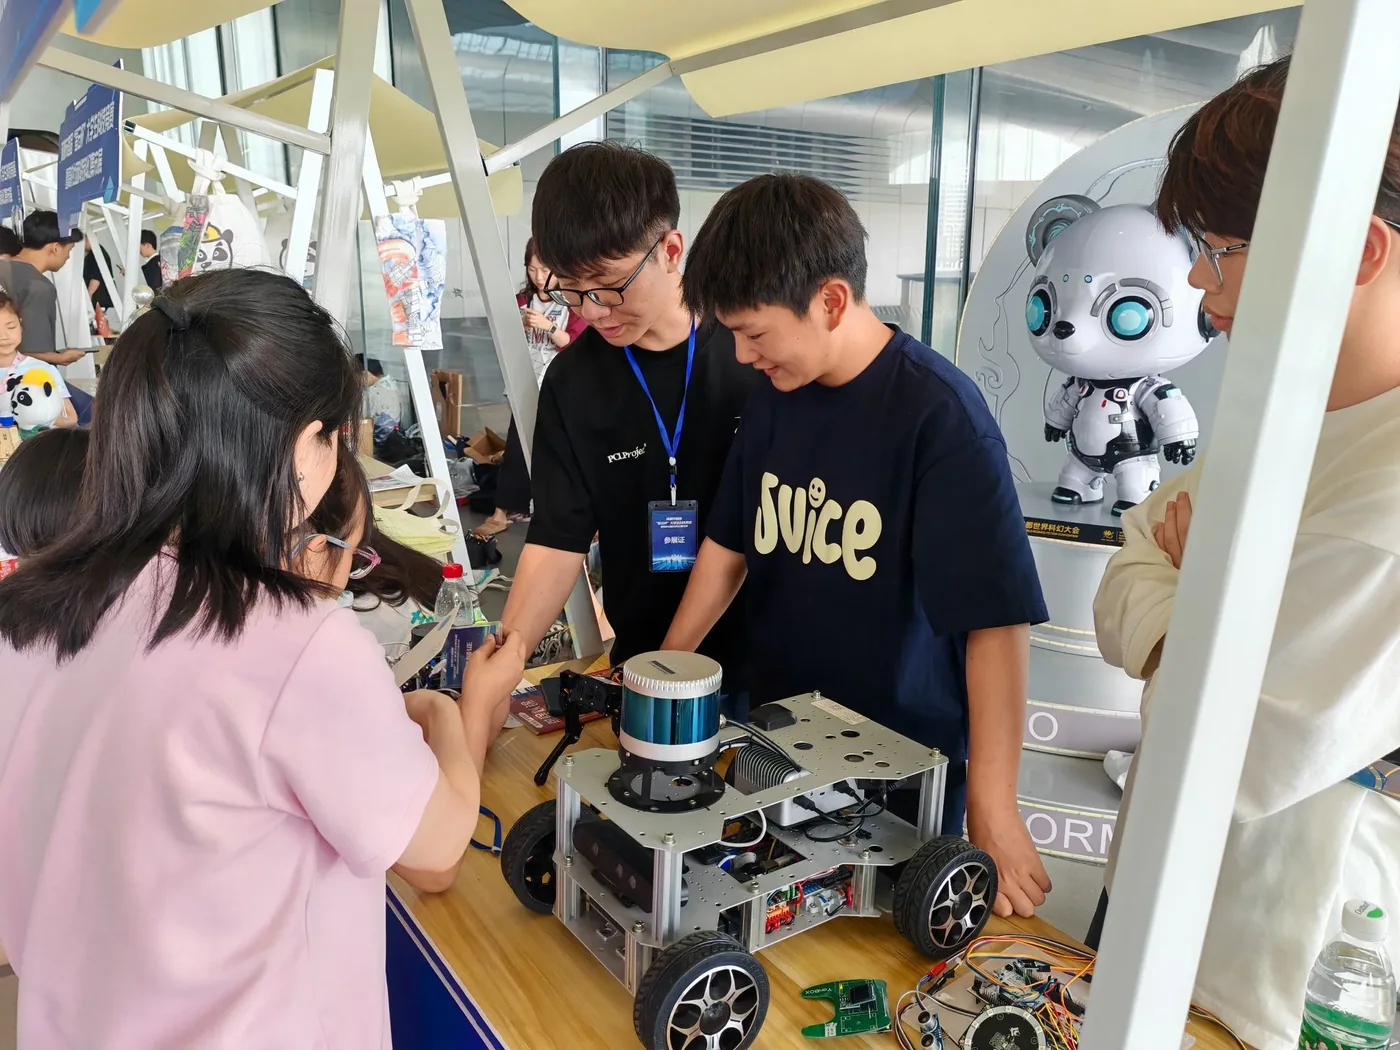
将底盘、激光雷达、控制板和计算单元组合成可继续开发的移动平台,用于展示与后续导航、感知实验。
持续探索
围绕龙芯 2K1000LA 平台探索工业通信、数据采集与边缘处理。
完成无线控制、驱动模块和履带底盘的基础系统整合。
关注图像处理、目标识别及其在机器人场景中的应用。
知识沉淀
目前已收录嵌入式控制与机器人控制资料;电源、信号方向暂无资料。